中大功率无线充电系统与核心部件
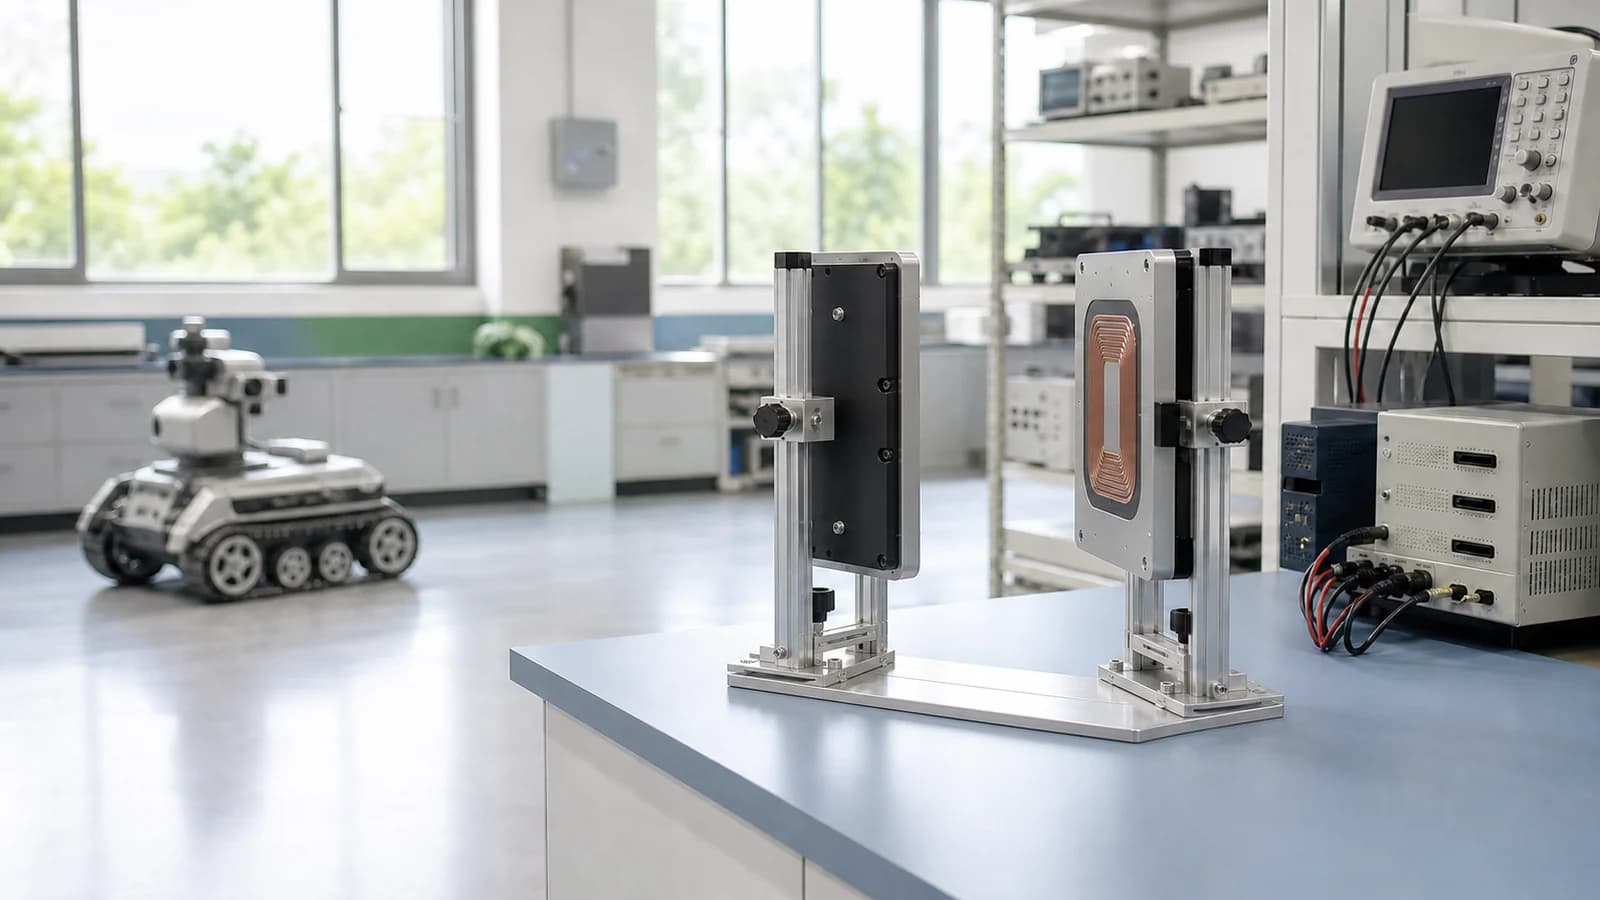
面向小型与特种机器人:Ex02 用于矿用防爆与轨道巡检,IR01 用于公园巡逻,PR01 用于光伏清扫。
为 AGV、AMR 与穿梭车提供高频作业环境中的无人化补能。
适配四轮封闭货舱、无驾驶舱的低速无人配送车,兼顾气隙、偏移与户外环境适应性。
面向乘用车平台的车规级大功率无线充电系统方案。
小型与特种机器人 · 100W–1kW
面向轨道沿线巡检任务的 Ex02 机器人,在专用停靠点完成自动对位与补能。
DESIGN PRIORITIES
SYSTEM ARCHITECTURE
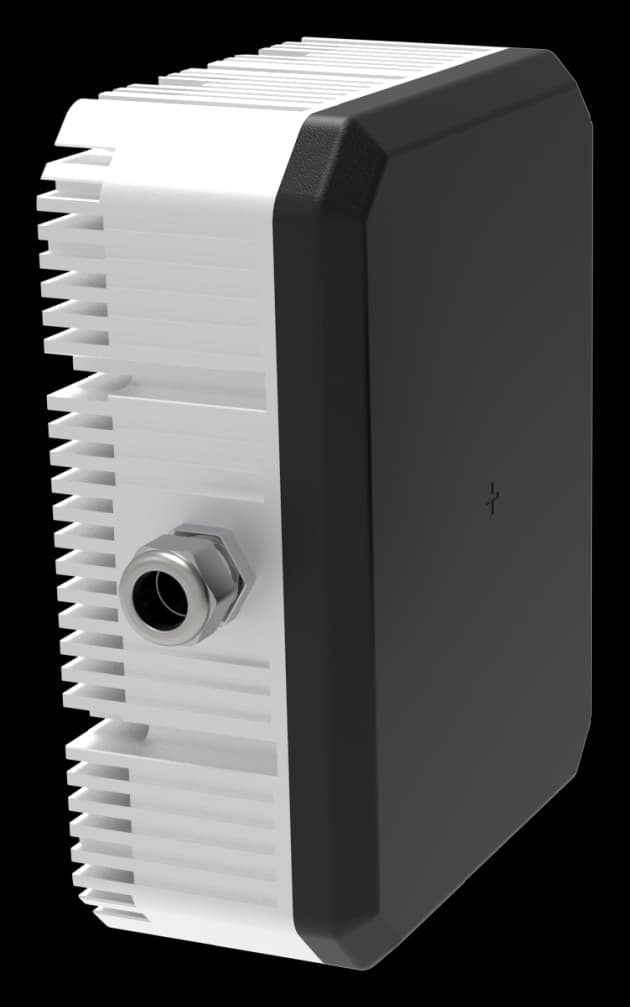
发射端、接收端与功率变换器围绕目标功率和安装空间完成匹配。
管理启停、功率调节、温度、异物与故障状态,建立安全边界。
通过 CAN、RS485 或项目接口与机器人、车辆及调度系统协同。
实际配置随项目工况调整,接口与保护策略以联合确认的技术协议为准。
MATCHED PRODUCTS
START A PROJECT